
本期导读
从一根会跳的弹簧,到能巡检、能搬货的 Atlas:波士顿动力走了三十多年,只回答一个问题——机器怎么才能拥有身体,并且学会使用它。
- 人物
- 马克·雷伯特(Marc Raibert)
- 公司
- 波士顿动力 · Google · 软银 · 现代
- 作品
- BigDog · Spot · Atlas
- 关键词
- 腿式机器人 · 具身智能 · 运动控制
本期讲什么
Robot 这个词最早的意思其实是「奴隶」——一个替人干活的工具。2000 年之前,人们对机器人的想象基本停留在装配线上:位置固定、动作重复,因为让机器在开放环境里站稳,本身就是一件难事。在此之前,机器人更多是工厂里的一台设备。那个年代,机器人的舞台基本只有工厂。
创始人马克·雷伯特想做的恰恰相反:他不要轮子,他要腿。博士论文的题目就是——怎么用数学的方式为机器人的动作做计划。1980 年他在卡内基梅隆成立了「腿实验室」,1982 年做出平面单腿机器人,波士顿动力最早的原型就是一个会跳的弹簧单腿。机器人的难点从来不只在机械,更在控制:同样的力学,不同的求解方式,得到的是完全不同的运动。
有意思的是,我们想要仿生机器人,结果先得到了一张桌子——四足机器人很多时候确实长得像桌子。1985 年的 3D 跳跳马、1989 年出现在电影《旭日东升》里的双腿跳跃机器人,本质上都是博士论文的公开演示;1992 年波士顿动力正式成立,头十年主要在做仿真系统,第一个硬件生意还是给索尼 AIBO 换腿。
第一台真正意义上的机器人是 BigDog,之后是 2008 年的 PETMan 和 2012 年的 LS3,但 LS3 的噪音太大,被军方扫地出门。2013 年 Google 收购波士顿动力,那几年也是机器人概念最热的几年,大赛上各家八仙过海;安迪·鲁宾离职后,机器人战略被放弃,Google 转手卖给孙正义,软银没钱之后,它又易主现代。三次易主,技术反而越来越完整。
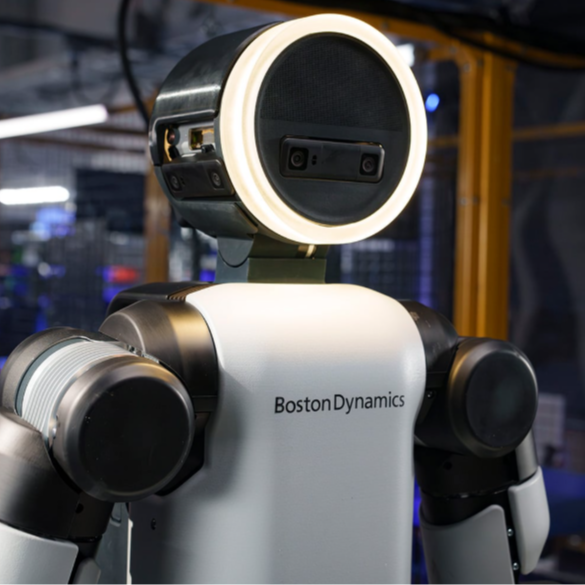
2015 年的 Spot 从实验室走向巡检产品化,2021 年的 Stretch 进仓库搬货;最新的 Atlas 人形机器人已经能搬起接近九十公斤体量的大件。节目想说的核心是:没有身体的智能是不完整的。过去的机器人让环境适应自己,未来的机器人要让自己适应环境,甚至学会给自己设定目标——Google 的通用机器人操作系统和世界模型、特斯拉的灵巧手,都指向同一个方向。2027 年,Atlas 计划走进现代工厂。
本期要点
- 机器人的难点从来不只是机械,而是控制:同样的力学,不同的求解方式,得到的是完全不同的运动。
- 波士顿动力最早做的不是机器人,而是仿真系统;第一笔硬件生意是给索尼 AIBO 换腿。
- 没有身体的智能是不完整的——过去的机器人让环境适应自己,未来的机器人要让自己适应环境。
这期能回答的问题
- 波士顿动力是怎么从一根弹簧单腿,做到人形机器人的?
- 机器人是怎么学会走路的?运动控制的原理是什么?
- 「具身智能」到底指什么?为什么说没有身体的智能是不完整的?
- 为什么想要仿生机器人,结果先得到了一张桌子?
- LS3 为什么被军方扫地出门?BigDog 之后的机器人差在哪里?
- 波士顿动力三次易主 Google、软银、现代,对它的路线有什么影响?
- Spot 和 Stretch 分别解决了什么商业场景?
- 机器人如何从「让环境适应自己」变成「适应复杂世界」?
时间轴点击时间跳转播放
- 2000年之前,对机器人的回忆
- Robot这个单词最早的来源是——奴隶
- 波士顿动力的创始人马克.雷伯特
- 我们想要仿生机器人,结果却得到了桌子
- 博士论文:我们如何用数学的方式为机器人的动作做计划?
- 波士顿动力最开始的机器人:一个单腿跳的弹簧
- 获得了美国国防部高级计划研究局的经费支持
- 1980在卡内基梅隆成立了“腿实验室”
- 1982年的“平面单腿机器人”
- 科普:控制机器人运动的科学原理
- 杰弗瑞.辛顿的预言在40年后被实现
- 具身智能是什么?
- 1985年的“3D跳跳马”
- 1989年的双腿跳跳机器人出现在《旭日东升》的电影里
- 博士论文:人类走路的运动原理
- 1992年波士顿动力成立
- 成立的第一个10年,主要在做仿真系统而不是机器人
- 波士顿动力的第一个硬件是给sony的 AIBO换腿
- 第一台正式的机器人:BigDog
- 2008年,开发了PETMan机器人,第一个人型机器人
- 2012年LS3问世,噪音太大被军方扫地出门
- 2013Google吹响了机器人领域的号角
- 2013年的机器人大赛,八仙过海
- Google收购波士顿动力
- 安迪鲁宾的离职,导致机器人战略被放弃
- 2015推出机器狗spot,目标作为巡检机器人产品化
- Google把波士顿动力出售给了孙正义
- 软银自己的机器人pepper其实就是一台电脑
- 孙正义老板因为2020年没钱了,波士顿动力再次易主
- 波士顿动力的集群和数据管理平台 orbit
- 2021年,发布stretch 仓库搬运机器人
- 2026年,最新的atlas人型机器人亮相
- 90kg的机器人能搬起来50kg的重量是一个了不起的成绩
- 没有身体的智能是不完整的
- 过去的机器人让环境适应自己,未来的机器人让自己适应环境
- 机器人要学会给自己设定目标
- Google的通用机器人操作系统和世界模型野心
- 灵巧手还得看特斯拉
- 2027年,atlas部署现代工厂
参考资料
本期文字稿:尚未整理